§3.2. Синхронные микродвигатели непрерывного вращения
Синхронные микродвигатели
с электромагнитным возбуждением имеют наиболее оптимальные рабочие
и пусковые характеристики. Однако такие микродвигатели практически
не применяют в автоматических устройствах малой мощности, где энергетические
характеристики не являются решающими. Основные причины заключаются
в следующем: для работы микродвигателя необходимо два источника питания:
переменного и постоянного тока; скользящий контакт кольца-щетки снижает
надежность микродвигателя и усложняет его конструкцию; требуется
специальная пусковая схема, отключающая на период разгона обмотку
возбуждения ротора от источника постоянного тока и подключающая ее
к внешнему сопротивлению. Поэтому в качестве синхронных электромашинных
устройств автоматики наибольшее распространение получили бесконтактные
синхронные микродвигатели: с постоянными магнитами на роторе (активного
типа), реактивные, гистерезисные.
Статор этих микродвигателей не отличается от статоров обычных
синхронных и асинхронных машин. Магнитопровод статора выполняют наборным из листовой
электротехнической стали. В пазах статора располагают трехфазную или двухфазную
распределенную обмотку, создающую вращающееся магнитное поле.
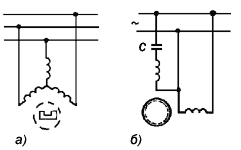
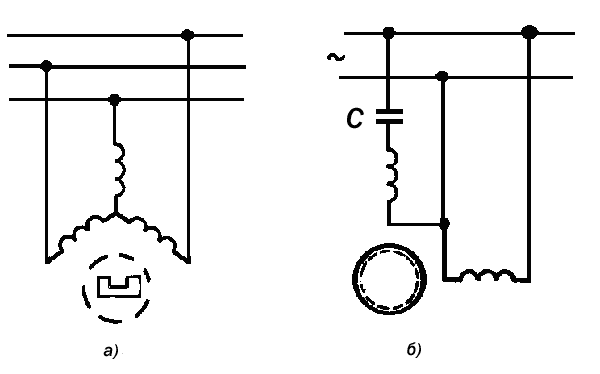
Рис. 3.7
На рис.3.7(а, б) в
качестве примера показаны схемы включения трехфазного двигателя с
постоянными магнитами в трехфазную сеть переменного тока и двухфазного
гистерезисного двигателя в однофазную сеть переменного тока (конденсаторная
схема).
Общим свойством рассматриваемых в настоящем параграфе микродвигателей
является равенство в синхронном режиме угловой скорости ротора и первой гармоники
магнитного поля статора.
Микродвигатели
с постоянными магнитами (активного типа).
В рассматриваемых микродвигателях наиболее распространенными
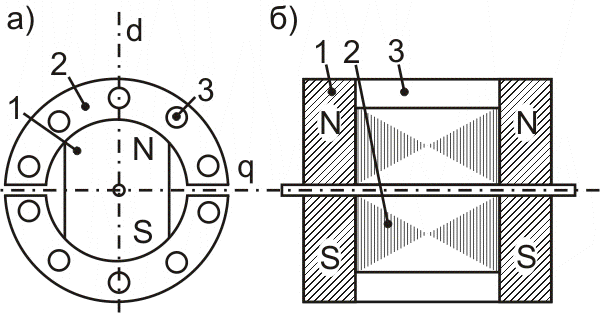
являются роторы с радиальным (рис.3.8, а) и аксиальным (рис.3.8,
б) смещением
постоянных магнитов и пусковой обмотки.
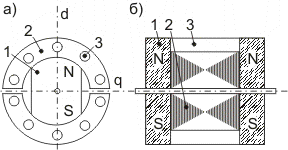
Рис. 3.8
Ротор состоит из двух
основных частей: постоянных магнитов 1, создающих
магнитный поток возбуждения и обеспечивающих возникновение электромагнитного
момента в синхронном режиме; короткозамкнутой пусковой обмотки типа "беличьей
клетки" 2, уложенной в магнитопровод из электротехнической
стали 3.
Принцип действия двигателей с постоянными магнитами такой же,
как и двигателей с электромагнитным возбуждением (см.
§
3.1). В реальных синхронных
микродвигателях с постоянными магнитами магнитная система несимметрична и Xd≠Xq.
Это наглядно выражено у микродвигателей радиальной конструкции (рис.3.8, а),
в которых магнитное сопротивление ротора по продольной оси d больше,
чем по поперечной q, вследствие малой магнитной проницаемости
материала постоянных магнитов 1 по сравнению с электротехнической
сталью 2. Электромагнитный момент в первом приближении может
быть рассчитан по формуле (3.10). Однако, поскольку активное сопротивление обмотки
статора синхронных микродвигателей соизмеримо с индуктивными сопротивлениями,
в реальных микродвигателях зависимость Мэм=f(Θ) более
сложная.
У синхронных микродвигателей с постоянными магнитами применяют
асинхронный метод пуска. Особенность пуска заключается в том, что он происходит
при наличии потока возбуждения ротора. Этот поток при вращении ротора создает
тормозной момент, направленный встречно к асинхронному вращающему моменту. На
результирующей зависимости момента двигателя от угловой скорости ротора появляются
провалы, которые могут ухудшить условия пуска.
Реактивные
микродвигатели.
Синхронными реактивными называют микродвигатели с переменным
вдоль окружности воздушного зазора магнитным сопротивлением (Xd≠Xq)
и невозбужденным ротором. Вращающееся магнитное поле таких микродвигателей создается
только МДС статора.
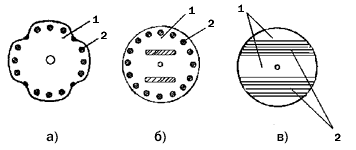
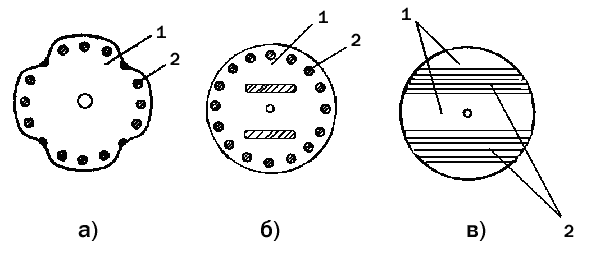
Рис 3.9
Изменение магнитного сопротивления
вдоль окружности воздушного зазора двигателя осуществляют путем выбора
соответствующей формы и материала ротора. Роторы, схематически изображенные
на рис.3.9, а, б, отличаются от обычного короткозамкнутого ротора
типа "беличьей клетки" асинхронного микродвигателя только
наличием внешних открытых (явнополюсная конструкция, рис.3.9,
а)
или внутренних (неявнополюсная конструкция, рис.3.9,
б) пазов, которые
обеспечивают изменение магнитного сопротивления вдоль окружности.
У гладкого цилиндрического ротора, показанного на рис.3.9,
в, такой
же эффект получают за счет выполнения его из двух разнородных по
магнитным свойствам материалам (алюминия 1 и стали 2).
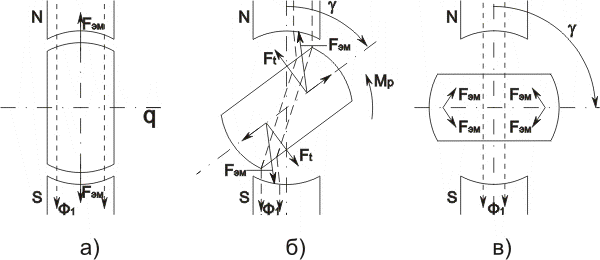
Принцип действия реактивного микродвигателя рассмотрим на статической
модели (рис.3.10).
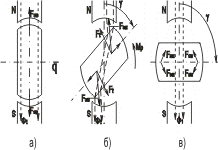
Рис. 3.10
Вращающееся поле статора
заменим постоянным магнитом. Угол между осью потока (МДС) статора
и продольной осью d ротора обозначим γ.
На рис.3.10, а показано положение ротора в том случае, когда угол γ=0.
Магнитные силовые линии проходят по пути наименьшего сопротивления и не деформируются.
Электромагнитные силы притяжения ротора к статору Fэм имеют только
нормальные составляющие, и электромагнитный момент равен нулю. Ротор занимает
положение устойчивого равновесия. Если под действием внешнего момента Мвн принудительно
повернуть ротор на угол γ по часовой стрелке (рис.3.10,
б), то магнитные
силовые линии изогнутся. У сил появляются тангенциальные составляющие Ft,
которые создают реактивный вращающий момент Мр, стремящийся повернуть
ротор в исходное положение.
При повороте ротора на 90° (рис.3.10,
в) силовые линии
поля будут вновь проходить прямолинейно, не изгибаясь, но магнитное сопротивление
в этом случае больше, чем при γ=0. Реактивный момент Мр=0, т.е.
ротор находится в равновесии. Однако, если при γ=0 равновесие устойчивое,
то при γ=90° равновесие неустойчивое, и достаточно малейшего возмущения,
чтобы ротор вернулся в устойчивое положение максимальной магнитной проводимости,
показанное на рис.3.10,а или отличающееся от него на 180°. Положение устойчивого
равновесия ротора будет при γ=0, 180° и неустойчивого – при γ=90°,
270°.
Таким образом, реактивный момент изменяется по закону Мр=Мр
max sin 2γ и всегда стремится установить ротор в положение минимального
магнитного сопротивления на пути потока двигателя. Обмотки статора двигателя
создают вращающееся магнитное поле, и ротор увлекается реактивным моментом вслед
за полем и вращается со скоростью поля.
Рассмотрение конструкции и принципа действия синхронного реактивного
двигателя позволяет сделать вывод о том, что он является частным случаем явнополюсного
синхронного двигателя с электромагнитным возбуждением при Uв=0. Основным
электромагнитным моментом реактивного двигателя является дополнительная реактивная
составляющая двигателя с возбужденным ротором, определяемая выражением (3.12)
(γ≈θ). Угловая характеристика Мр=f(θ), соответствующая
уравнению (3.12), изображена на рис.3.5 пунктирной линией. Угловая характеристика
микродвигателей, имеющих относительно большое активное сопротивление обмотки
статора, несколько отличается от рассчитанной по (3.12).
У синхронных реактивных микродвигателей применяют асинхронный
метод пуска. В качестве пусковой служит либо обмотка типа "беличьей клетки" (рис.3.9,
а, б), либо алюминиевые части ротора (рис.
3.9,в), играющие роль обмотки.
Гистерезисные
микродвигатели.
Синхронным гистерезисным называют микродвигатель, вращающий
момент которого возникает за счет явления гистерезиса при перемагничивании ротора.
Ротор гистерезисного двигателя делают сборным (рис.3.11):
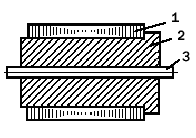
Рис 3.11
1 - кольцо
из магнитотвердого материала, 2 - немагнитная или
магнитная втулка, 3 - вал. Для изготовления кольца 1 используются
материалы типа викаллой и альни с широкой петлей намагничивания (гистерезиса).
Потери мощности на гистерезис в кольце определяют значение гистерезисного
вращающегося момента.
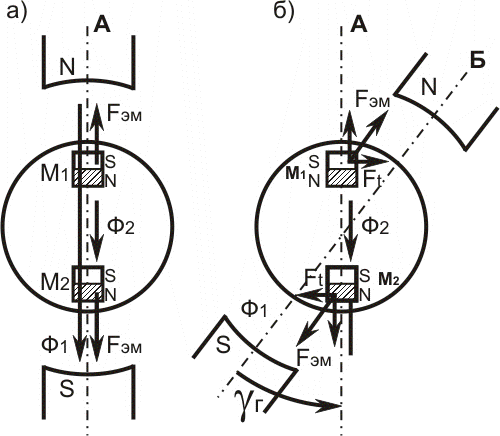
Для выяснения природы гистерезисного момента рассмотрим физические
процессы, происходящие в магнитотвердом роторе при асинхронном вращении, когда
материал ротора непрерывно перемагничивается (рис.3.12).
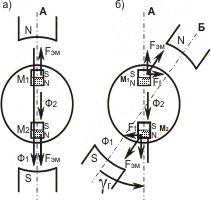
Рис. 3.12
В момент времени, когда
вектор вращающегося магнитного потока статора Ф1 занимает
положение А (рис.3,12, а),
элементарные магнитики ротора ориентируются вдоль этого потока. Силы
взаимодействия элементарных магнитиков,
например М1 и М2, с потоком статора Fэм направлены
вдоль этого потока и вращающего момента не создают. При перемещении
потока статора в положение Б в том же направлении будут поворачиваться
и элементарные магнитики (рис.3.12,
б). Однако вследствие явления
гистерезиса магнитики не повернутся на тот же угол, что и поток Ф1,
и между ними образуется угол γг - угол гистерезисного
запаздывания. При этом силы Fэм будут иметь тангенциальные
составляющие Ft, которые и создадут гистерезисный
момент асинхронного режима Мга. Возникающий гистерезисный момент
пропорционален модулю
векторного
произведения пространственных векторов магнитного потока ротора Ф2,
образованного элементарными магнитиками, и МДС статора F1,
которые вращаются с одинаковой скоростью со сдвигом на угол γг:
Мга =
К F1 Ф2 sin γг (3.13)
где К -
конструктивный коэффициент.
Значения F1 и Ф2 при
симметричном, например, трехфазном питании от угловой скорости ротора не зависят.
Угол γг также не зависит от угловой скорости
ротора и определяется коэрцитивной силой материала ротора. Чем больше коэрцитивная
сила, тем сильнее должно изменяться внешнее поле, прежде чем начнет изменяться
направление поля элементарных магнитиков. Соответственно не зависит от угловой
скорости ротора и значение вращающего гистерезисного момента Мга.
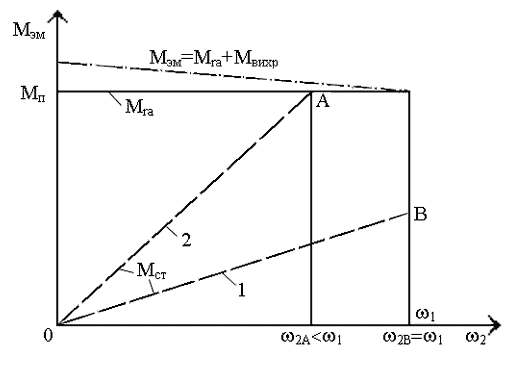
Механическая характеристика идеального микродвигателя Мга=f(ω2) показана
на рис.3.13 сплошной линией; как видно, характеристика абсолютно жесткая.
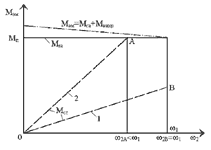
Рис 3.13
У реальных гистерезисных
микродвигателей механическая характеристика не абсолютно жесткая.
Объясняется это либо появлением дополнительных составляющих момента
в двигателе, например асинхронного момента Мвихр взаимодействия вихревых
токов в роторе с потоком Ф1, либо изменением самого момента
Мга в результате изменения формы поля Ф1, например
при конденсаторной схеме включения. Зависимость результирующего электромагнитного
момента Мэм для первого случая показана на рис.3.13 штрих-пунктирной
линией.
В синхронном режиме магнитное поле статора и ротор вращаются
с одинаковой угловой скоростью и перемагничивания материала ротора не происходит.
Магнитный поток ротора Ф2ост сохраняется вследствие остаточного магнетизма
и вращается вместе с ротором с синхронной угловой скоростью.
Поток тем больше, чем выше значение остаточной индукции материала
ротора. Микродвигатель работает как обычный синхронный микродвигатель с постоянными
магнитами на роторе. Отличие только в том, что угол γ отставания оси потока
ротора, принимаемый за его продольную ось, от МДС статора не может превысить
угла гистерезисного запаздывания γг, так как в противном случае
начинается перемагничивание ротора. Следовательно, наибольшее значение момента
Мгс, развиваемое гистерезисным двигателем в синхронном режиме, равно
Мга. При моменте сопротивления на валу, превышающем Мга,
двигатель выходит из синхронизма. У гистерезисных микродвигателей угол γг –
обычно не превышает 20°-25°.
Увеличение гистерезисного момента возможно за счет выполнения
ротора из материала с петлей намагничивания, имеющей наибольшие значения коэрцитивной
силы и остаточной индукции. Идеальным был бы материал ротора с широкой прямоугольной
петлей намагничивания, материалы типа викаллой и альни весьма близки к этому
идеалу.
Режим работы гистерезисного двигателя зависит от значения и
характера статического момента сопротивления Мст на валу ротора (см.
рис.3.13). Если во всем диапазоне угловой скорости ротора ω2от
0 до ω1 момент сопротивления (пунктирная прямая 1)
меньше гистерезисного момента Мга, то двигатель работает в синхронном
режиме (точка В). Ось потока рот |